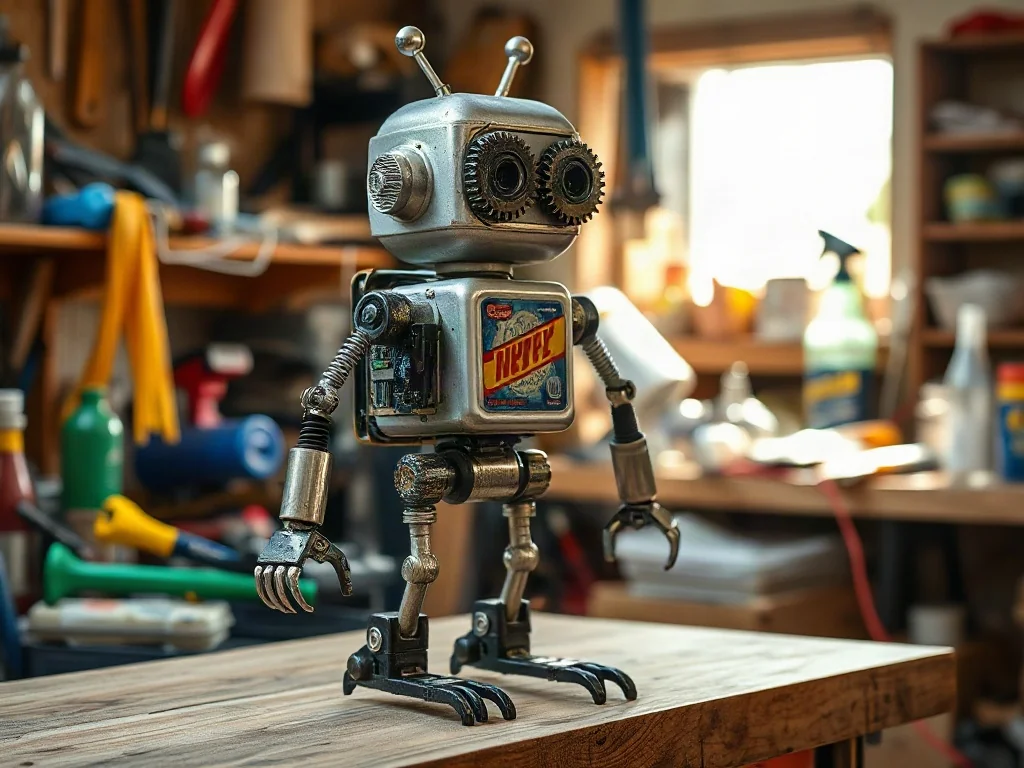
Dlaczego warto budować robota z odpadów?
W artykule wyjaśnimy, jak stworzyć prostego robota z rzeczy, które często trafiają do kosza. Dowiesz się, jak zaplanować projekt, zebrać materiały, złożyć mechanikę i dodać proste sterowanie. To praktyczny poradnik krok po kroku, który pomoże Ci wykorzystać odpady i rozwinąć umiejętności inżynieryjne w domowych warunkach w 2026 roku.
Co możesz zyskać, robiąc robota z odpadów?
Budowa z odpadów to doskonały sposób na naukę poprzez działanie: rozumiesz mechanikę, elektronikę i programowanie bez konieczności kupowania drogich komponentów. Dodatkowo to ekologia i oszczędność, bo wykorzystujesz materiały, które i tak trzeba by wyrzucić. W praktyce taki projekt świetnie sprawdza się jako pierwszy krok do bardziej zaawansowanych konstrukcji, a jednocześnie daje widoczne efekty już na początku.
Jak zaplanować projekt robota z odpadów?
Najpierw zdefiniuj cel i ograniczenia. Zadaj sobie pytania: jaki ma mieć napęd (koła, gąsienice, beznapędowiec)? jaki zakres ruchu i jakie czujniki będą potrzebne? Jak będziesz sterować robotem i czy będziesz potrzebował programowania?
Planowanie obejmuje także zestawienie niezbędnych elementów, harmonogram prac i ocenę ryzyka. W praktyce to prosta lista, która pomoże uniknąć licznych „pustych zakupów” i frustracji na etapie montażu.
Co zebrać na początku?
Najczęściej przydatne będą:
- stare zabawki z mechanizmem samochodowym lub elektrycznym (etap napędu)
- zabytkowe sprzęty elektroniczne (płytki, rezystory, diody, mikrokontrolery)
- plastikowe i metalowe elementy konstrukcyjne (uchwyty, pudełka, łączniki)
Warto mieć także narzędzia: śrubokręty, lutownicę, taśmę izolacyjną, nożyczki, klej na gorąco i prostownicę do diagnozy kontaków. Pamiętaj, że nie wszystkie części z odpadów będą użyteczne — selekcja to klucz do płynnego procesu.
Jak zbudować prostą mechanikę krok po kroku?
Poniższy schemat dotyczy robota poruszającego się na kołach, sterowanego mikrokontrolerem. Jeśli masz inne źródła zasilania, dopasuj wytrzymałość i połączenia.
Krok 1: Zdefiniuj konstrukcję nośną. Wykorzystaj stabilną ramę z metalu lub mocnego plastiku z odzysku. Krok 2: Zamontuj osie i koła. Użyj łożysk, aby zredukować tarcie. Krok 3: Dołącz napęd do silników i zasilania. Krok 4: zamocuj platformę na czujniki i mikrokontroler. Krok 5: Połącz przewody, upewnij się, że izolacja jest solidna. Krok 6: Zrób krótkie testy mechaniczne bez zasilania, a potem włącz zasilanie i przeprowadź testy ruchu.
Jak zaprogramować pierwsze działanie? Co trzeba wiedzieć?
Najprostszy sposób to mikroprojekty z popularnym mikrokontrolerem, np. Arduino lub ESP32. Wybierz podstawowy program sterujący ruchem: dwa piny dla każdego silnika (do przodu i do tyłu), a czujniki mogą zapewnić podstawową reakcję na przeszkody. W praktyce prosty program składa się z:
- inicjalizacji pinów i konfiguracji PWM
- pętli ruchu prostego lub skrętu
- prostej obsługi czujników (np. wykrywanie przeszkody)
Jeżeli dopiero zaczynasz, skorzystaj z gotowych przykładów programów dostępnych w środowisku programistycznym. Pamiętaj, aby testować małe kroki i zapisać każdy rezultat w notesie projektowym.
Jak sprawdzić działanie robota i uniknąć najczęstszych błędów?
Podstawowy test polega na uruchomieniu robota na płaskiej powierzchni i krótkim marszu na kilka kroków. Obserwuj:
- równomierne napędy i symetrię kół
- czy wszystkie przewody są zabezpieczone przed odłączeniem
- czy bokiem nie przegrzewają się silniki
Najważniejsza uwaga: zawsze zaczynaj od krótkich testów bez obciążenia i zasilania, aby uniknąć uszkodzeń mechanicznych i elektrycznych.
Najczęstsze błędy to zbyt słabe mocowanie osi, niedopasowanie napięcia zasilania do potrzeb silników oraz zbyt duże obciążenie czujników. Aby temu zapobiec, sprawdzaj połączenia, dobieraj odpowiednie napięcie, a przed uruchomieniem wykonaj krótką inspekcję całej konstrukcji.
Jak zadbać o bezpieczeństwo podczas pracy z odpadami?
Podczas pracy z odpadami zachowaj ostrożność: pamiętaj o ochronie oczu przed odłamkami, używaj zabezpieczeń podczas lutowania, a także pracuj w dobrze wentylowanym miejscu. Nie używaj elementów z uszkodzonymi izolacjami lub korozją, która mogłaby wpływać na przewodnictwo. Zawsze sprawdzaj, czy nie ma luźnych kabli, które mogą się zaplątać w ruchome części.
Plan działania: co zrobić po zakończeniu części mechanicznej?
Po zakończeniu montażu mechaniki podejdź do etapu testów funkcyjnych i programistycznych. W praktyce to wygląda tak:
- przeprowadzenie testów ruchu bez czujników
- dodanie i kalibracja czujników przeszkód
- uruchomienie podstawowego programu sterującego
Najczęściej popełniane błędy i co z nimi zrobić?
Poniższa sekcja pomaga uniknąć typowych rozczarowań:
- nieodpowiedni dobór materiałów — wybieraj elementy wytrzymałe, ale lekkie
- przeciażenie zasilania — dopasuj źródło energii do potrzeb silników
- zbyt długi czas kalibracji — utrzymuj tempo prac praktyczne i realistyczne
Jak kontynuować rozwijanie projektu w praktyce?
Masz kilka ścieżek do wyboru: dodanie czujników dodatkowych (np. czujnika odległości), rozbudowa sterowania ( Bluetooth, Wi‑Fi), czy przeniesienie projektu do platformy edukacyjnej (Raspberry Pi). Każda z nich rozszerza możliwości i pozwala na dalsze eksperymenty.
Mini-ankieta: czego nauczyłeś się podczas tego projektu?
Najważniejsza myśl na koniec: z odpadów można zbudować realnie funkcjonalnego robota, a każdy krok to nauka projektowa i praktyczna.
Plan działania — szybka checklistę
- Określ cel i zakres robota
- Wybierz materiały z odpadów i przygotuj narzędzia
- Zmontuj ramę, napęd i podstawowe złącza
- Podłącz mikrokontroler i podstawowy program ruchu
- Dodaj czujniki i przetestuj reakcję na przeszkody

